Аэрокосмическая инженерия · Москва

Проекты

Проекты и направления работы Ван Цзыяня: управление вектором тяги, динамика посадки, обработка полётных данных.

Конкурс

Конкурс проектирования летательных аппаратов · 2-е место в стране

Команда трёх вузов (TU München, Пекинская киноакадемия): моделирование аппарата, динамика в Simscale, обратный расчёт параметров и медиа-сопровождение — 2-е место в стране.

Simscale Stability Control Team
Подробнее Свернуть

Построение модели прототипа и динамическое моделирование в Simscale; расчёт устойчивости аппарата при возмущениях и предварительная схема стабилизации ориентации; воспроизведение проекта двухступенчатой ракеты-носителя по публикациям; подготовка презентации и расчётов команды, взаимодействие с организаторами по заявке и защите.
Стажировка · 6 недель

Стажировка по алгоритмам управления GNC · коммерческая космонавтика

Отдел авионики ведущей китайской ракетной компании малого и среднего размера: разработка программы моделирования полёта, исследование PID / MPC и других алгоритмов, обучение с подкреплением для настройки и компенсации возмущений на участке посадки.

GNC MATLAB PID / MPC Reinforcement Learning
Подробнее Свернуть

Работа в полном цикле разработки ракеты-носителя с фокусом на системе GNC; разработка программы моделирования полёта по авионическим данным; исследование алгоритмов PID и MPC; применение обучения с подкреплением к настройке параметров и компенсации возмущений на участке возврата с проверкой в моделировании; работа с межфункциональными командами, систематизация знаний, технической документации и литературы; участие в исследовании посадочных опор и систем разделения без пиротехники.

Самостоятельный проект

Разработка космического ПО на основе агентов

Инструмент поддержки космического моделирования на больших моделях и vibe coding: API DeepSeek / Gemini / Qwen, проектирование агентных процессов, интеграция открытых GNC-проектов в виде отдельных расчётных блоков.

Agent LLM Python GNC
Подробнее Свернуть

Развёртывание и вызов моделей DeepSeek, Gemini, Qwen, интерактивное демо, вызовы API и проектирование агентных процессов; полностековая разработка на vibe coding с модулем вспомогательного анализа моделирования; интеграция открытых проектов GNC возвращаемых ракет с GitHub, декомпозиция системы управления вектором тяги на отдельные этапы и создание программ-симуляторов.

Моделирование пуска GNC

Моделирование пуска GNC

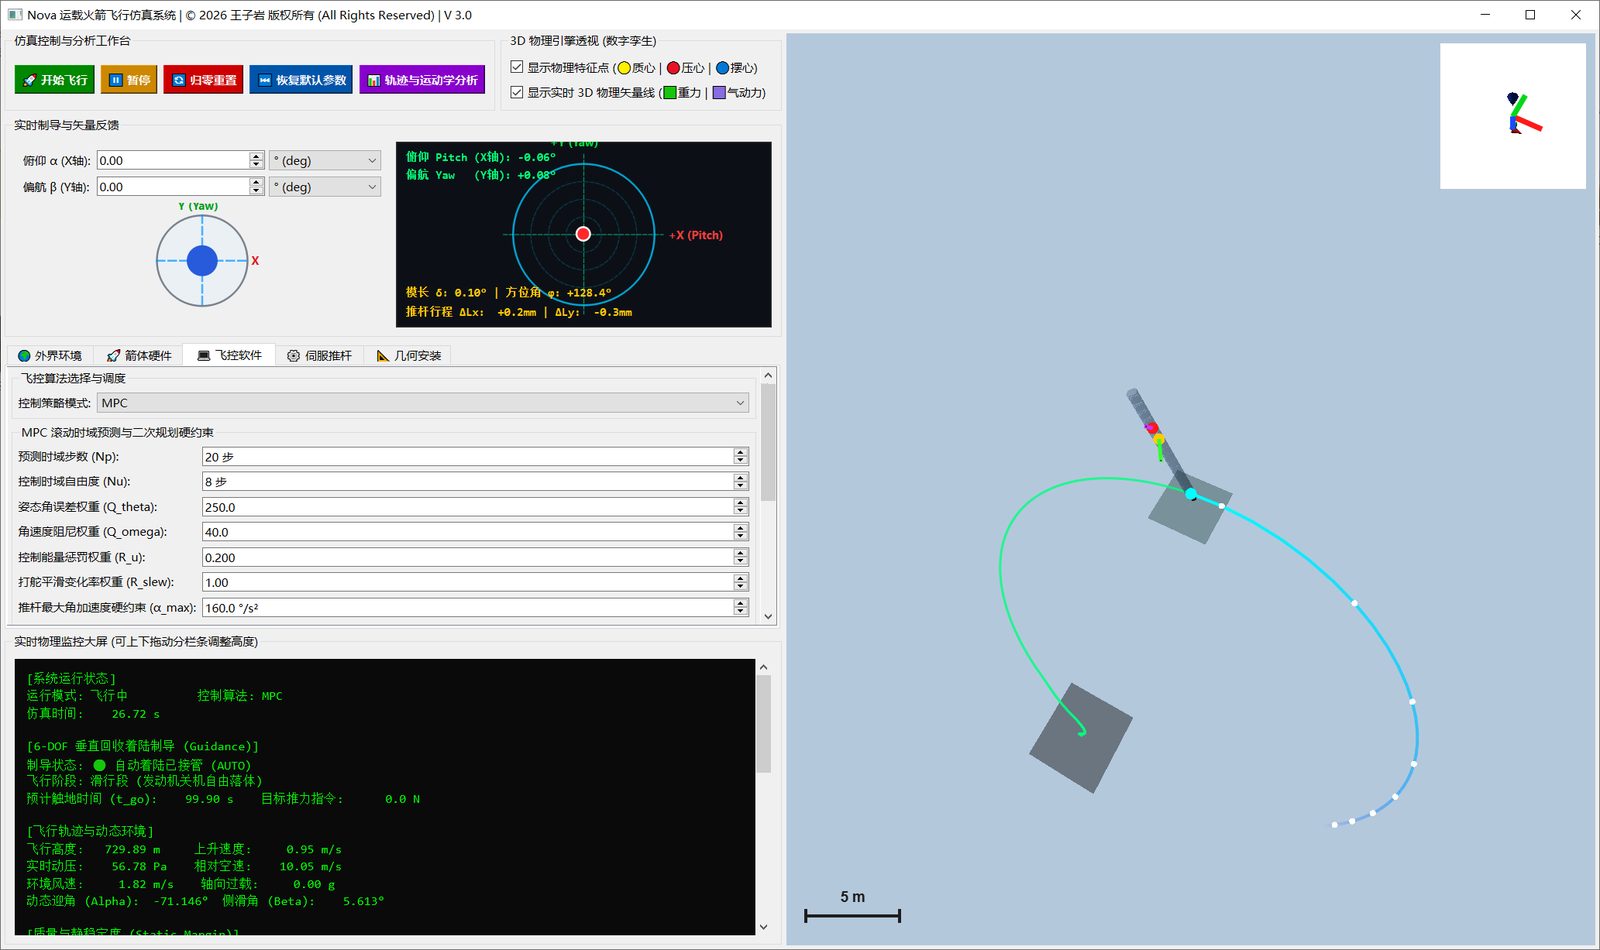
Стенд моделирования участка выведения: сход с направляющих, программный разворот и интегрирование траектории, с панелью параметров и отображением состояния полёта.

Параметризация начальной массы, тяги, аэродинамики и закона наведения; интегрирование траектории в 6 степенях свободы с живой отрисовкой траектории, зависимости высота—скорость и ориентации; переключение параметров регулирования для сравнения реакций.

MATLABApp Designer6-DOFTrajectory
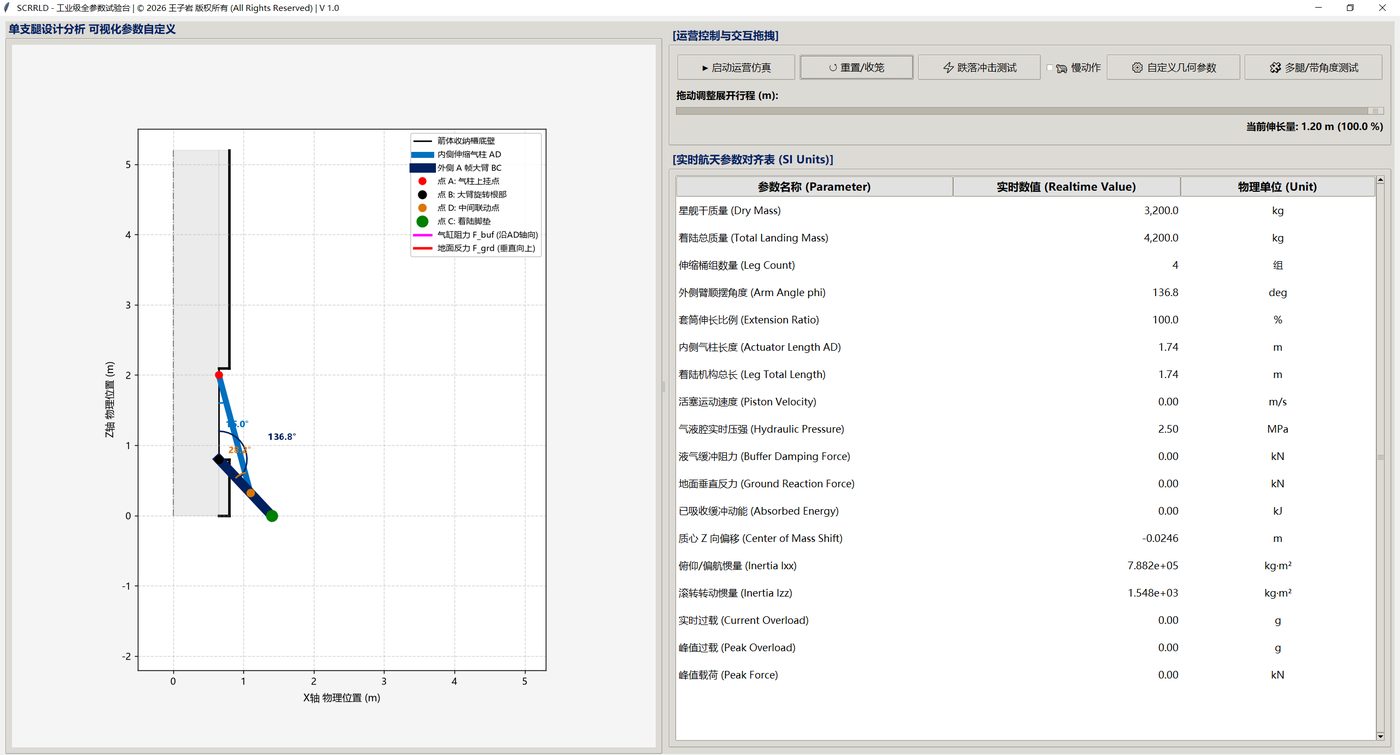
Исследование и проектирование посадочных опор

Исследование и проектирование посадочных опор

Параметрическая модель геометрии и динамики посадочной опоры: связь «ход — угол», согласование ударной нагрузки с ходом амортизатора и сравнение законов управления.

Получена кинематическая связь хода и угла, проанализирована передача усилия для разных конфигураций; построены модели сравнения классических и нелинейных законов управления на участке касания; совместно с концепцией разделения без пиротехники оценена реализуемость системы.

KinematicsLandingSimulationControl

Конференция · IX Всероссийская конференция

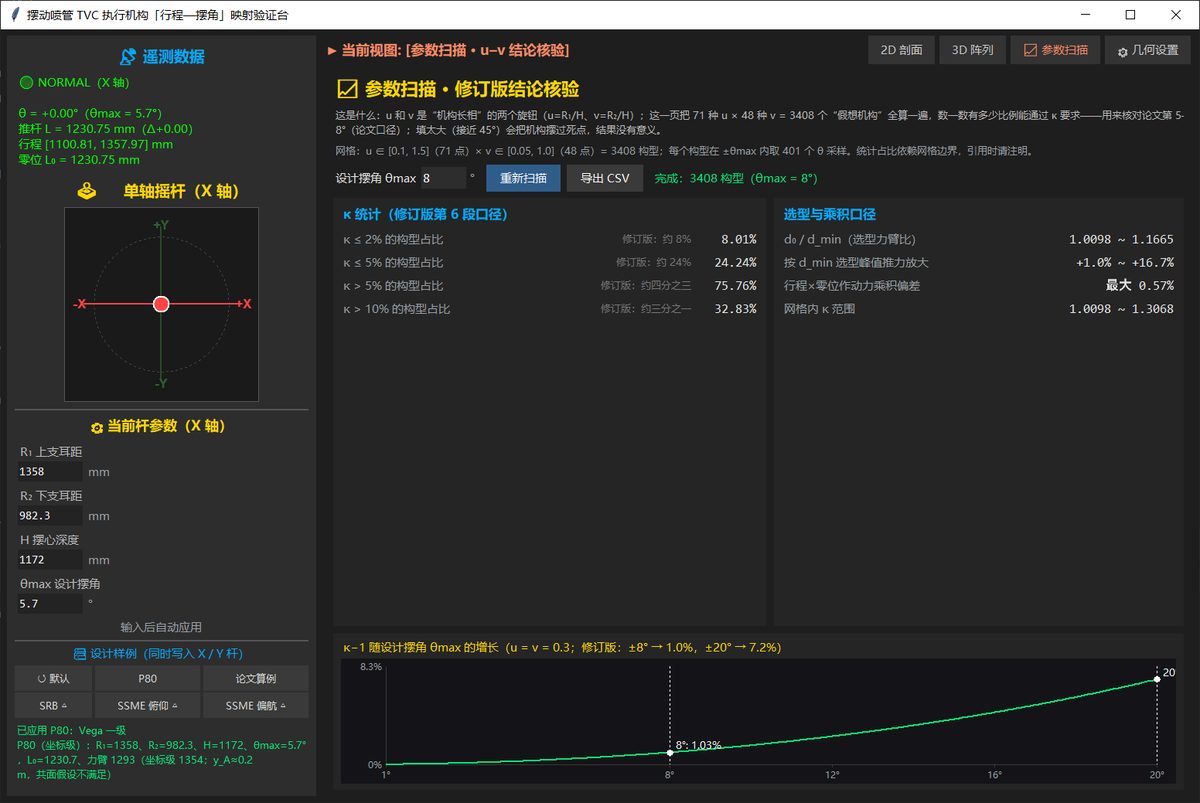
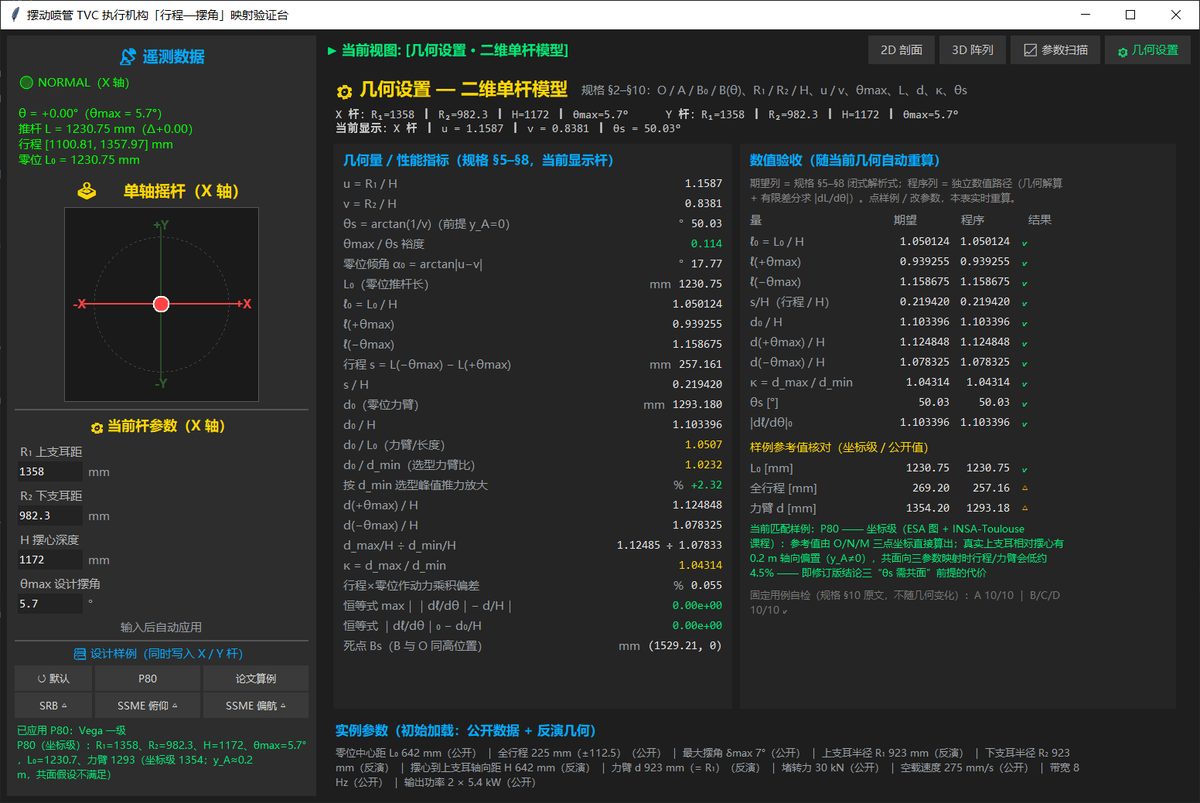
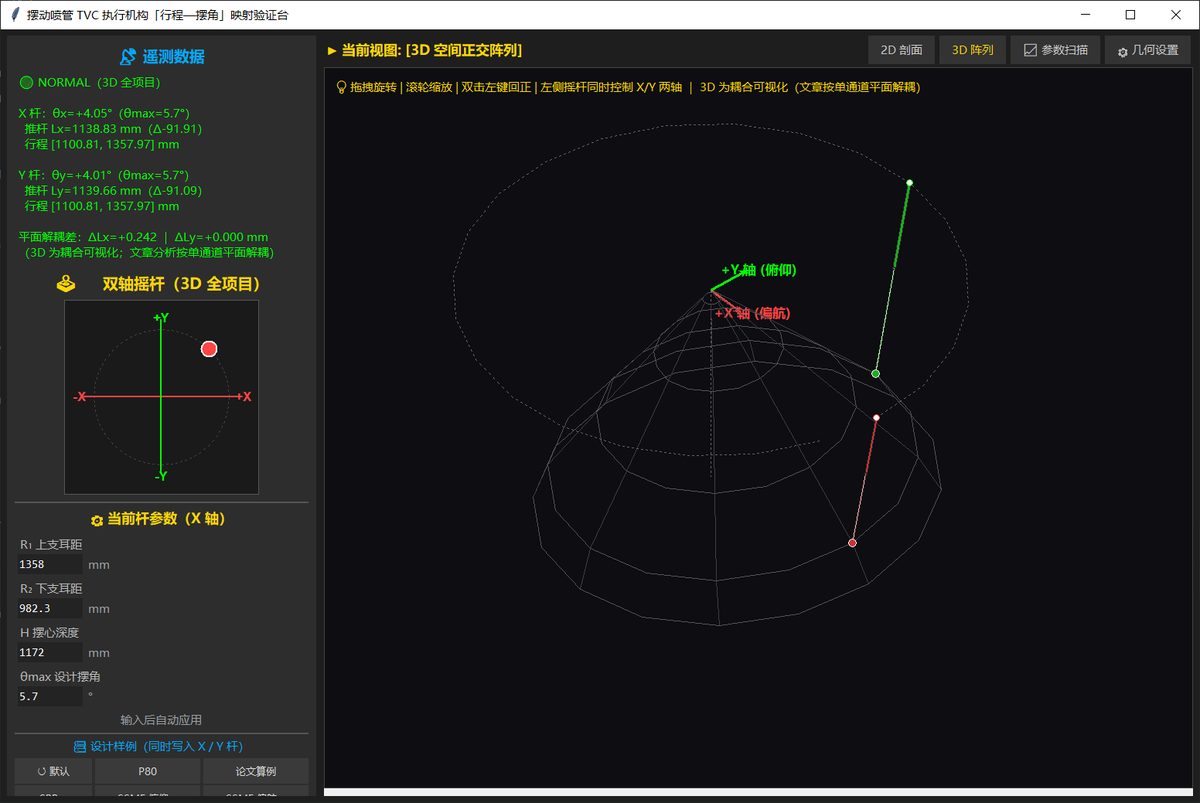
Исследование системы рулевого привода качающегося сопла

Параметрическое проектирование на кафедре «Космические аппараты и ракеты-носители» МГТУ: привод качающегося сопла обычно сводят к двум константам, хотя всё определяет геометрия — через два безразмерных параметра (u, v).

TVC Parametric Design Kinematics Conference
Подробнее Свернуть

Доклад на IX Всероссийской конференции (научный руководитель — д.т.н., проф. А. В. Егоров). В моделях посадки привод сводится к постоянным ограничениям угла и скорости и теряет нелинейность: угол реализуется ходом штока, а связь «ход — угол» нелинейна и зависит от геометрии. Построена плоская одноканальная модель с четырьмя безразмерными показателями — нормированный ход, плечо усилия, разброс передачи и угол сингулярности; плечо тождественно равно передаточному отношению, нелинейность хода около 1% при ±8°, но разброс передачи κ−1 достигает 5,1% — это усиление контура. В пространстве проектирования u ≈ v даёт минимальный разброс (κ ≈ 1,01–1,05); 76% геометрий выходят за 5%.